Đường xử lý xác định
Tác vụ quan trọng được ưu tiên, có chu kỳ rõ ràng và tránh phụ thuộc vào kết nối đám mây.
CÔNG NGHỆ 02 / ĐỘ TRỄ CẢNH BÁO
Độ trễ có ý nghĩa phải được đo từ lúc cảm biến nhận thấy thay đổi đến lúc HMI, đèn hoặc còi phát cảnh báo—không chỉ là tốc độ của riêng bộ xử lý.
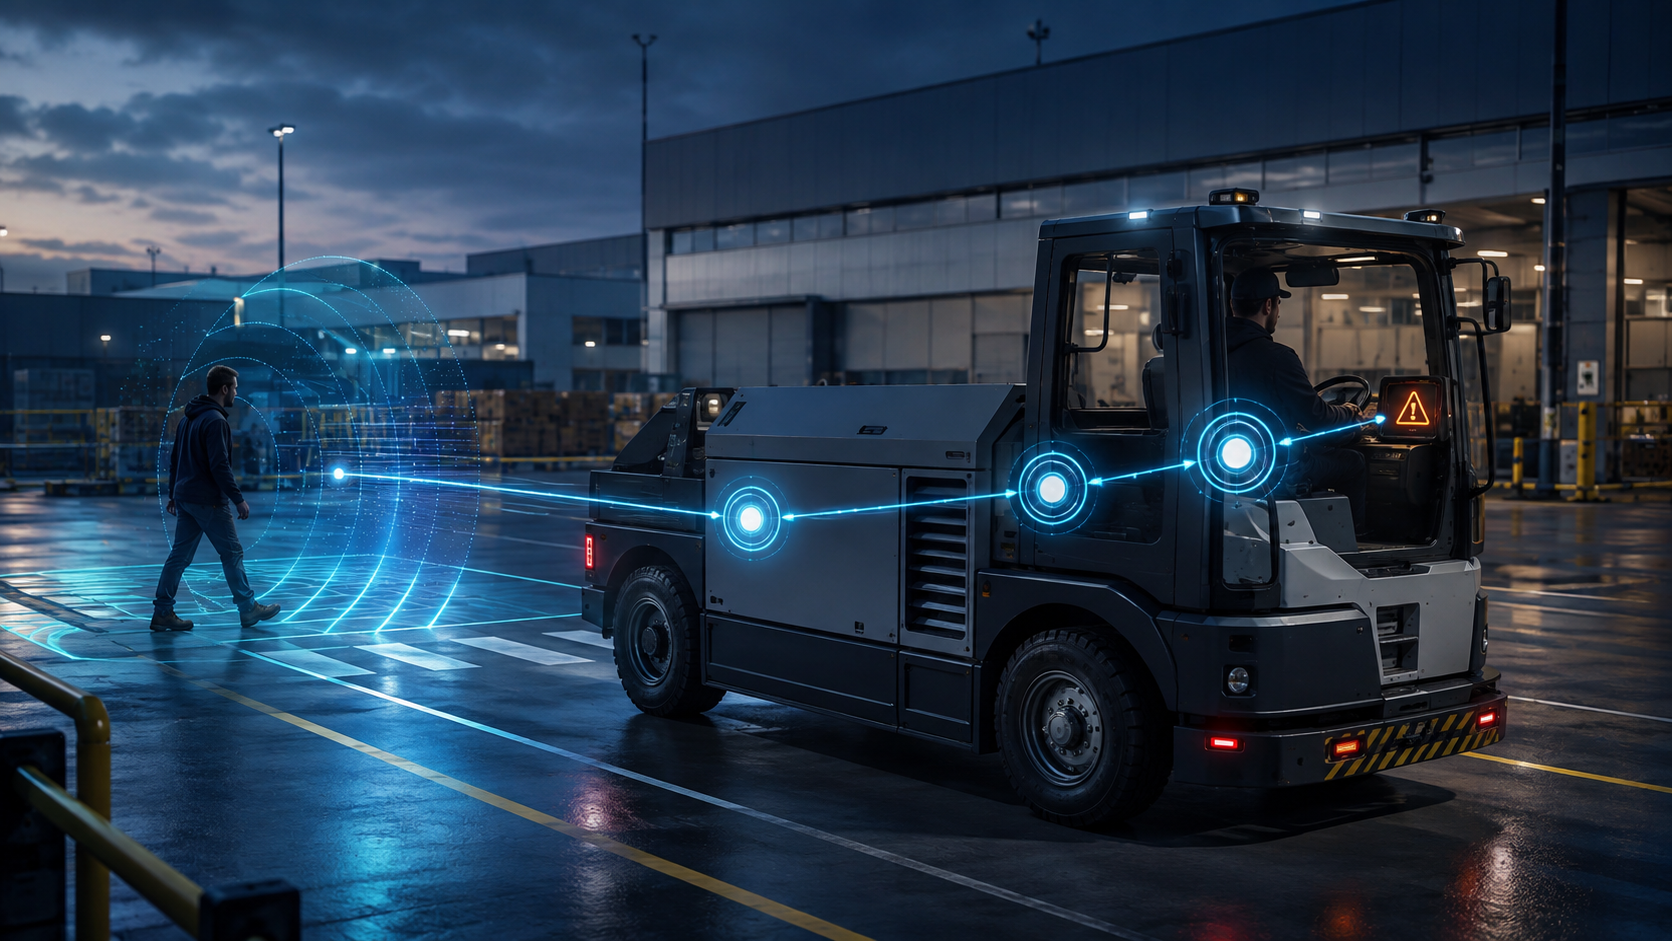
NORTHAR thiết kế chuỗi thời gian xác định gồm lấy mẫu cảm biến, truyền dữ liệu, hợp nhất, đánh giá vùng nguy hiểm và xuất cảnh báo. Ngưỡng dưới 100 ms là mục tiêu kỹ thuật của cấu hình phù hợp; kết quả cuối cùng phụ thuộc cảm biến, tốc độ bus, số lượng đối tượng và logic lọc.
BỘ THIẾT BỊ THAM KHẢO
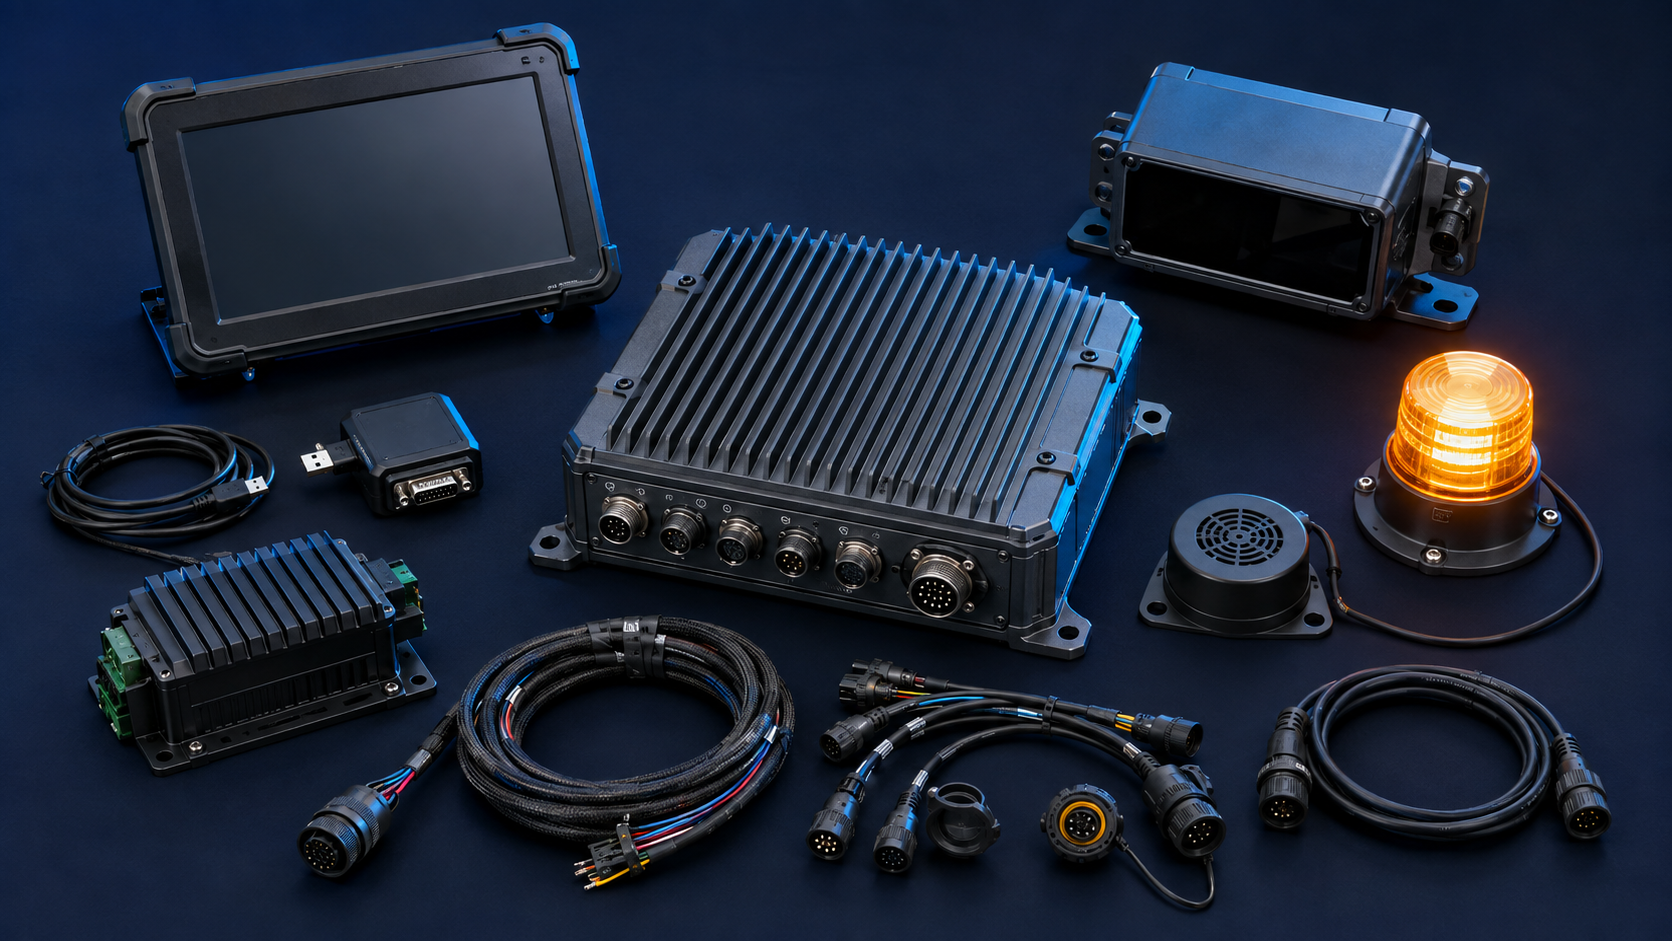
Bộ thiết bị được cấu hình theo loại xe, điện áp, vùng cảnh báo và giao thức sẵn có. Hình ảnh thể hiện thiết kế OEM trung tính; model và hình thức cuối cùng có thể thay đổi sau khi chốt nhà sản xuất.
NGUYÊN LÝ THIẾT KẾ
Nội dung được trình bày ở cấp kiến trúc; cấu hình thương mại cuối cùng phụ thuộc khảo sát phương tiện và yêu cầu an toàn.
Tác vụ quan trọng được ưu tiên, có chu kỳ rõ ràng và tránh phụ thuộc vào kết nối đám mây.
Hệ thống dùng vùng chú ý, cảnh báo và nguy hiểm để tránh phát tín hiệu mạnh quá sớm.
Kiểm thử phải bao gồm cảm biến, truyền thông, xử lý và thiết bị cảnh báo tại cấu hình thực tế.
Phản hồi nhanh, hoạt động độc lập với mạng ngoài.
Tài nguyên tính toán hữu hạn, cần phần mềm thời gian thực được tối ưu.
Là kiến trúc cốt lõi cho cảnh báo an toàn tại phương tiện.
Khả năng tổng hợp dữ liệu lớn và cập nhật mô hình tập trung.
Độ trễ và độ sẵn sàng phụ thuộc kết nối; không phù hợp làm đường cảnh báo chính.
Dùng cho báo cáo, phân tích đội xe và cập nhật cấu hình, không thay thế xử lý tại xe.
Giao tiếp bền bỉ, ưu tiên bản tin và phổ biến trên phương tiện.
Băng thông thấp hơn Ethernet; tải bus phải được quản lý.
Phù hợp cho cảm biến, trạng thái xe và lệnh cảnh báo có dữ liệu gọn.
Băng thông cao cho camera, LiDAR và dữ liệu thô.
Chi phí, phần cứng mạng và độ phức tạp tích hợp cao hơn.
Lộ trình mở rộng cho cấu hình đa camera hoặc cảm biến dữ liệu lớn.
KIẾN TRÚC CÓ THỂ NÂNG CẤP
Lộ trình được quản lý theo phiên bản phần cứng, phần mềm và cấu hình của từng xe.
Giữ đường cảnh báo cục bộ, giới hạn tác vụ nền và ghi dấu thời gian sự kiện.
Tăng dung lượng bản tin khi phần cứng hỗ trợ, giám sát tải bus và thời gian phản hồi.
Thêm đường truyền tốc độ cao khi tích hợp camera, LiDAR hoặc bộ xử lý AI.
Ghi nhận chu kỳ xử lý, lỗi truyền thông và độ trễ vượt ngưỡng để bảo trì chủ động.
NGUỒN KỸ THUẬT THAM KHẢO
Gửi model xe, kích thước, tốc độ vận hành và vùng điểm mù. NORTHAR sẽ đề xuất cấu hình và phương án kiểm chứng.
Trao đổi với kỹ sư →